AGV en industrie : choisir le bon guidage sans sous-estimer l’intégration
Publié par : Jean-Baptiste Laroque — Rédacteur spécialisé en industrie
Un AGV industriel est un véhicule à guidage automatique qui transporte des charges sans conducteur embarqué, entre des points de prise et de dépose définis. En usine ou en entrepôt, il automatise notamment les transferts de palettes, de pièces ou de bobines. Son intérêt dépend toutefois moins de son autonomie affichée que de son adéquation aux flux, aux équipements et aux conditions de circulation du site.
Un véhicule de transport intégré à une organisation industrielle
AGV signifie Automatic Guided Vehicle, également appelé VGA, pour véhicule à guidage automatique. Apparus dans les années 1950, initialement dans l’industrie automobile, ces véhicules assurent aujourd’hui des missions de transport interne dans les ateliers, entrepôts et centres de distribution.
Testez vos connaissances sur les AGV industriels
Répondez aux six questions, puis validez pour consulter votre score et les corrections.
Un système AGV associe un véhicule motorisé, une batterie, des capteurs, un dispositif de manutention et une commande embarquée. Selon l’installation, une supervision distribue les missions et coordonne les déplacements. Le véhicule rejoint un poste, prend sa charge, effectue le trajet autorisé puis confirme la livraison. La prise et la dépose comptent autant que le déplacement : un transport réussi suppose que le poste destinataire soit disponible.
AGV, AMR et chariot robotisé : des distinctions à vérifier
Le terme AGV désigne généralement un véhicule évoluant sur des parcours définis. Un AMR, ou robot mobile autonome, est plutôt associé à une navigation par cartographie permettant d’adapter l’itinéraire aux obstacles. L’appellation AIV est également employée pour des véhicules se repérant par reconnaissance de l’environnement. Ces usages varient selon les fabricants : mieux vaut vérifier les capacités réelles que se fier au sigle.
Le chariot robotisé décrit surtout une architecture : transpalette, tracteur, gerbeur ou chariot élévateur équipé de fonctions automatiques. Il peut donc relever d’une solution AGV. La question décisive reste fonctionnelle : doit-il tracter un train de remorques, porter une plateforme ou lever une palette ?
Le guidage se choisit selon les parcours et leurs évolutions
Un trajet stable n’impose pas les mêmes choix qu’un atelier régulièrement réaménagé. Les technologies diffèrent par leurs repères, les infrastructures nécessaires et les contraintes de modification du parcours.
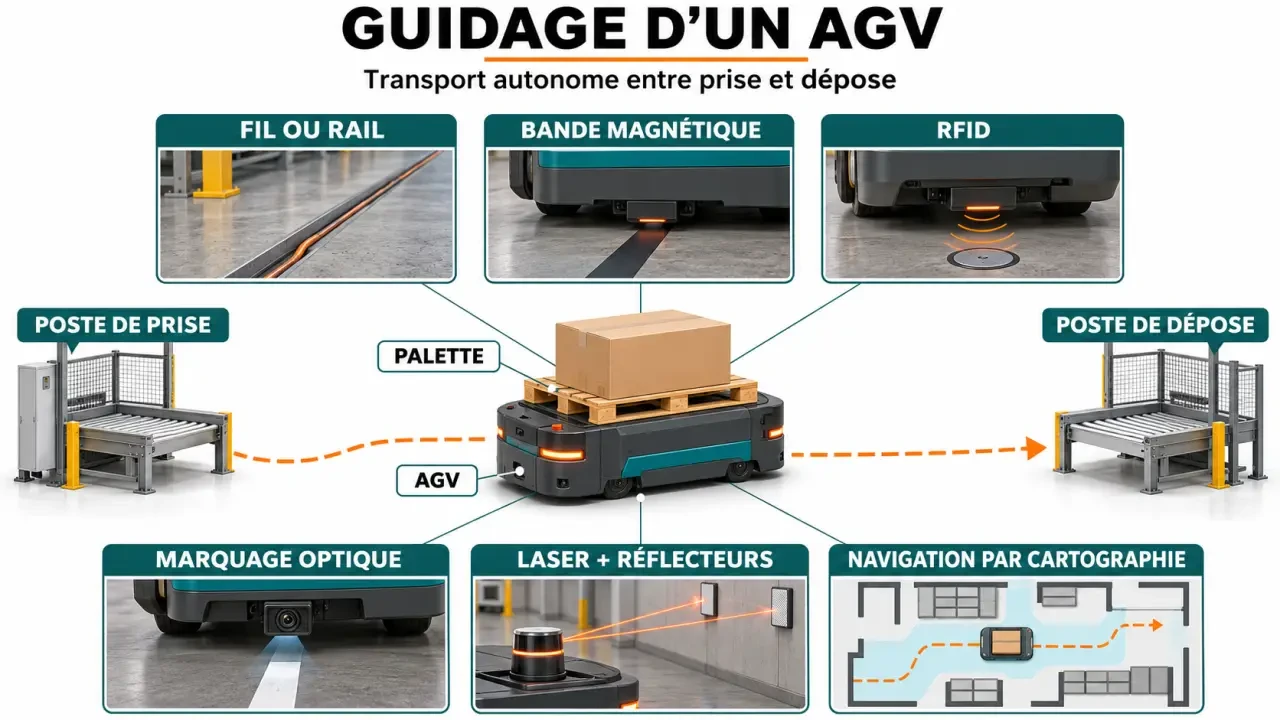
| Technologie | Principe | Point de vigilance |
|---|---|---|
| Filoguidage ou rail | Suivi d’un conducteur enfoui ou d’un parcours physiquement imposé. | Travaux et modifications d’infrastructure lors d’un changement de trajet. |
| Bande et aimants | Détection d’une bande magnétique ou de repères magnétiques. | État des repères et adaptation du parcours matérialisé. |
| RFID | Lecture sans contact d’identifiants servant notamment de repères ou d’instructions. | Implantation des étiquettes et articulation avec la localisation. |
| Optoguidage | Suivi d’un marquage au sol par un dispositif optique. | Lisibilité de la ligne, salissures et usure. |
| Laser avec réflecteurs | Localisation à partir de repères dont la position est connue. | Visibilité des réflecteurs et implantation adaptée. |
| Navigation par cartographie | Reconnaissance de l’environnement et localisation dans une carte. | Gestion des changements du site et validation des itinéraires possibles. |
Dans un filoguidage électrique, des bobines embarquées détectent le champ d’un conducteur parcouru par un courant. Le laser peut, lui, déterminer la position par triangulation à partir de 3 réflecteurs. L’odométrie, qui estime le déplacement à partir du mouvement des roues, peut compléter la localisation. Wikipédia mentionne une précision de pose et de dépose au demi-centimètre pour des installations laser : cette performance doit être confirmée pour l’application considérée.
Comme une lanterne n’éclaire pas derrière un obstacle, un capteur ne perçoit pas nécessairement un repère masqué par une palette ou un stockage temporaire. Lors de l’étude, examinez donc l’atelier en activité, pas seulement son plan vide : visibilité des réflecteurs, angles morts et encombrements habituels peuvent changer la robustesse du guidage.
Enfin, localisation et sécurité sont deux fonctions distinctes. Un lidar peut participer à la navigation, mais contourner un obstacle suppose aussi une fonction prévue à cet effet, un passage autorisé et une largeur suffisante. Certains véhicules s’arrêtent simplement en attendant que la voie se libère.
Les flux répétitifs offrent les applications les plus lisibles
Les AGV peuvent alimenter une ligne automobile en pièces, transférer des palettes en agroalimentaire ou déplacer des produits conditionnés dans un site pharmaceutique. En logistique, ils relient notamment quais, zones de stockage et postes de préparation. Des véhicules adaptés transportent aussi des bobines de papier de plusieurs tonnes.
Le secteur ne suffit pourtant pas à choisir la machine. Il faut caractériser la charge et son interface de manutention : dimensions, masse, stabilité, centre de gravité, support et hauteur de dépose. Une bobine nécessite un maintien différent de celui d’une palette ; un transfert sur convoyeur exige une coordination avec l’équipement fixe.
- Flux réguliers : ils facilitent la définition des missions et des priorités.
- Charges standardisées : elles limitent les exceptions lors des prises et déposes.
- Parcours dégagés : ils réduisent les arrêts et les variations de temps de trajet.
- Postes disponibles : ils évitent qu’un véhicule chargé reste immobilisé à destination.
L’automatisation peut réduire certaines manutentions répétitives et améliorer la continuité des approvisionnements. Elle ne supprime toutefois ni les congestions ni les défauts d’organisation. Automatiser un flux instable risque surtout d’en déplacer les blocages vers les stations et les intersections.
L’intégration et la sécurité déterminent la performance réelle
Avant de dimensionner une flotte, relevez les missions, les distances, les pointes d’activité et les temps d’attente. Le temps de cycle doit inclure chargement, circulation, déchargement, retours à vide et recharge. Dimensionner uniquement sur la vitesse annoncée du véhicule conduit à ignorer une partie de son occupation réelle.
L’étude doit également vérifier le sol, les pentes, les largeurs d’allées, les portes et les croisements. Côté automatismes, il faut préciser qui déclenche la mission, comment la disponibilité du poste est confirmée et quelle procédure s’applique en cas de panne, de perte de communication ou de charge mal positionnée.
Organiser la coactivité avant la mise en service
La présence de scanners et d’arrêts d’urgence ne dispense pas d’une appréciation des risques. Les interactions avec les piétons, les engins manuels et les équipements fixes doivent être examinées, notamment aux intersections et aux postes présentant un risque de coincement. Plan de circulation, dégagements, formation et procédures de dépannage font partie du projet.
Les références à examiner comprennent la directive Machines 2006/42/CE, la directive 2009/104/CE sur l’utilisation des équipements de travail, ISO 12100:2010 pour l’appréciation du risque et ISO 3691-4:2020 pour les chariots sans conducteur. Leur version applicable et les évolutions réglementaires doivent être vérifiées au moment du projet. L’employeur doit aussi actualiser l’évaluation des risques professionnels et le document unique.
La rentabilité se calcule sur le système complet
Le budget dépasse l’achat des véhicules : étude, aménagements, stations, logiciels, intégration, formation, maintenance et énergie doivent entrer dans le coût total de possession. Une machine spéciale ou une adaptation complexe des postes peut peser fortement dans l’investissement.
RS Online rapporte, selon certains fournisseurs, un retour sur investissement de 18 à 24 mois en 2×8, et, selon certains spécialistes, de 12 mois en 3×8. Ces durées sont des ordres de grandeur conditionnels, pas des garanties : elles dépendent notamment de l’utilisation effective et des économies réellement obtenues.
Pour décider, comparez le coût complet aux gains nets annuels attendus, en intégrant les dépenses récurrentes. Un pilote sur un flux représentatif permet de mesurer les missions réalisées, les attentes et les interventions humaines. Le bon choix n’est pas forcément le véhicule le plus autonome : c’est celui qui assure durablement le transport requis, avec une sécurité maîtrisée et une exploitation soutenable.
- AGV en industrie : choisir le bon guidage sans sous-estimer l’intégration - 18 novembre 2026
- Alternance finance : comparez le salaire, les missions et le rythme avant de postuler - 17 novembre 2026
- Création de société en Suisse : le capital ne suffit pas, anticipez domicile et frais - 16 novembre 2026
Articles qui pourraient vous intéresser :
 Management Lean Manufacturing : 8 gaspillages à supprimer pour booster votre productivité de 30%
 Picking logistique : 5 méthodes pour réduire vos erreurs et diviser vos temps de trajet
 Usine de production : comparer secteur, région et preuves avant de contacter
 Le jumeau numérique industriel anticipe les pannes et pilote la production